一、引言:从“电—液—气”驱动之争看中空伺服电动缸的兴起
在工业自动化与高端装备领域,直线运动执行机构长期以来主要由液压缸与气缸承担。液压系统虽然具有较高的输出力和成熟的工业应用基础,但同时存在管路复杂、存在泄漏风险、维护工作量较大以及环境适应性受限等问题;气动执行机构结构相对简单,但在控制精度、响应特性和出力密度等方面存在一定局限。
随着伺服电机控制技术以及行星滚柱丝杠制造工艺不断成熟,一种将“电机”与“丝杠”进行深度一体化集成的新型执行元件——伺服电动缸,逐渐成为高端装备直线运动控制的重要技术路线,并在部分应用中替代传统液压与气动执行机构。
中空伺服电动缸正是这一技术路线上的代表性产品形态。它通过高度集成的结构设计,减少传统“电机+联轴器+丝杠”分体式结构中的多个中间传动环节,在汽车焊装、工业自动化、实验装备以及特种装备等领域获得应用。
本文将从工作原理、关键技术、性能对比以及应用场景四个维度,对中空伺服电动缸进行系统性的技术分析。
二、定义与工作原理
2.1 什么是中空伺服电动缸
中空伺服电动缸采用伺服电机与行星滚柱丝杠一体化的设计方法,适用于具有不同性能要求的运动控制系统。
它将内置无刷伺服电机与滚柱丝杠传动结构融为一体,伺服电机转子的旋转运动通过分布在主丝杠周围的行星滚柱机构进行传递,并最终转换为主轴或螺母的直线运动。
从更广义的层面来看,伺服电动缸是将伺服电动机与滚珠丝杠或滚柱丝杠进行一体化设计的模块化产品。其核心价值在于,将伺服电动机在转速、转数和转矩方面的精确控制能力,进一步转化为对直线运动速度、位置和推力的精确控制,从而实现高精度直线运动。
中空结构则是其中一种高度集成的实现形式。
2.2 传动机理:“空心转子+行星滚柱丝杠”的运动转换
中空伺服电动缸的运动转换机制,可以从两个层次进行理解。
第一层是电机的“内置化”。
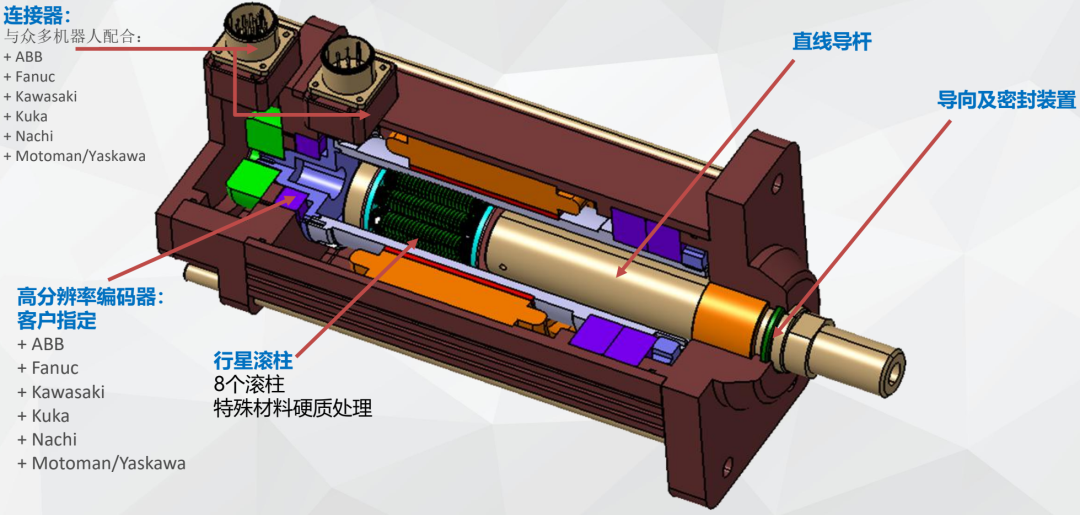
无刷伺服电机的转子采用空心结构设计,行星滚柱丝杠的滚柱均布安装在主丝杠周围,并精确装配于空心转子内部,使滚柱机构与转子形成高度集成的传动结构。
电机绕组直接封装于缸体外罩中,定子采用分段迭片结构。每一段分段定子拥有独立的线圈绕组,多段定子组合后形成完整的电机结构,在提高电机性能的同时,也有助于控制线圈发热。
中空电动缸的具体结构组成,可结合产品介绍资料中的结构示意图进行理解。
第二层是丝杠副的“滚柱化”。
滚柱丝杠通过多个多螺纹滚柱总成与细螺纹主丝杠啮合,实现载荷传递。由于滚柱丝杠具有多个接触点,因此具备较高的载荷承受能力。
这种“滚柱围绕主丝杠公转+自转”的行星式啮合方式,与滚珠丝杠主要依靠滚珠进行点接触传递载荷的方式存在明显差异,其承载能力、寿命以及抗冲击性能也因此具有不同的技术特性,具体将在后文进行对比分析。
2.3 与常规伺服电动缸结构形式的区别
需要说明的是,常规伺服电动缸通常存在两种典型结构形式:
一是串联式(直线式),即伺服电机与电动缸沿同一轴线直接安装;
二是并联式(平行式/折返式),即伺服电机通过高强度同步带与电动缸体并列安装,以适应不同的设备空间布局需求。
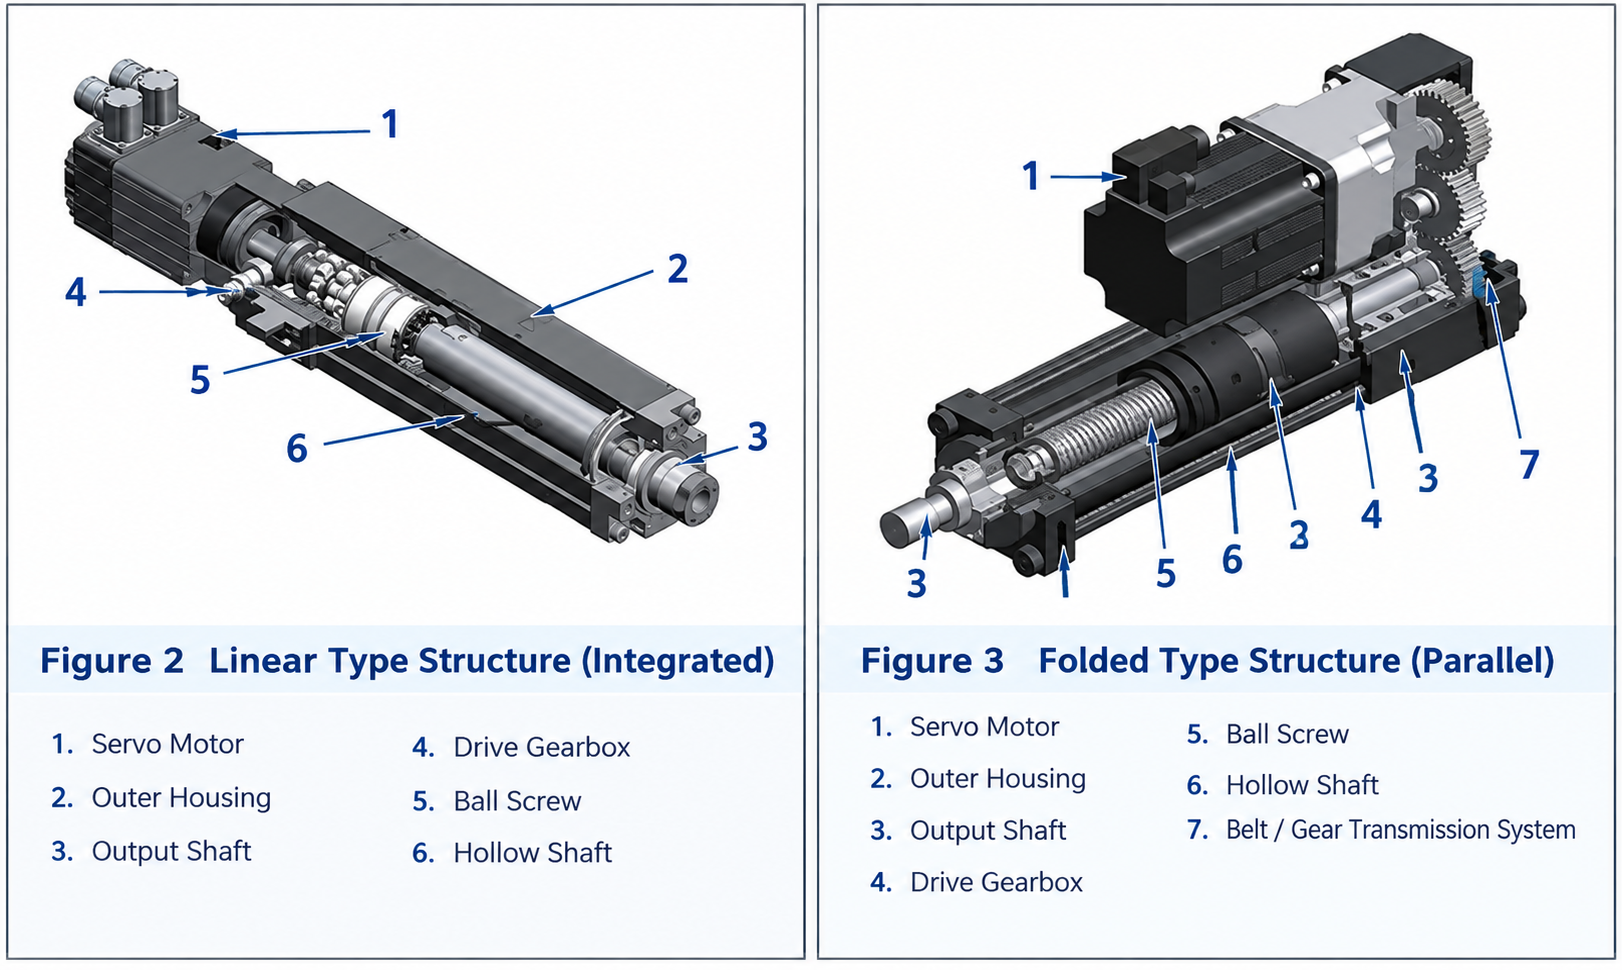
这两种结构形式的具体组成,可参考相关技术论文中的结构示意图。
而中空伺服电动缸采用的是另一种高度集成的技术路线。
它并不是简单地将“电机+丝杠”组合在一起,而是将电机转子设计为空心结构,并与滚柱丝杠在结构上进行一体化集成,从而减少联轴器、传送带、适配器、齿轮等中间传动及装配部件。
这种设计有助于缩短动力传递链,同时带来结构紧凑、惯量较低以及刚性较高等综合特性。
2.4 为什么输出轴是“空心”的
中空伺服电动缸的“中空”,不仅体现在电机转子的空心化,也体现在整体传动链的结构设计上。
这类产品内部通常设有贯穿式导向杆/直线导杆以及相应的导向和密封结构。中空结构与伺服电机进行高度集成,使整个执行机构更加紧凑,同时有助于降低整体体积和重量。
空心主轴结构一方面为滚柱丝杠与转子的一体化装配提供了结构基础,另一方面也为内置压力传感器、贯穿式连接等集成化设计预留了空间。
三、关键技术深度分析
3.1 行星滚柱丝杠与滚珠丝杠的性能对比
丝杠副是决定电动缸承载能力、运动性能和使用寿命的核心部件之一。
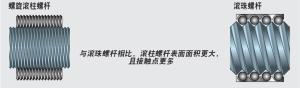
滚柱丝杠通过多个多螺纹滚柱总成与细螺纹主丝杠啮合进行载荷传递。由于其具有较多的接触点,并形成滚动线接触,相较于滚珠丝杠的点接触形式,在相同设计条件下通常具有更高的承载能力和抗冲击能力。
以机器人伺服点焊枪为例,滚柱丝杠方案可实现3000万次以上的焊接循环,力度重复精度优于±3%;而滚珠丝杠方案在相同工况下,其寿命和承载能力相对受限。
在特定产品及额定工况下,滚柱丝杠额定载荷可达150 kN,极限线速度可达416 mm/s(对应高转速、大导程机型);滚珠丝杠额定载荷约50 kN,线速度约292 mm/s。
需要注意的是,上述循环寿命及性能数据均基于特定额定载荷、行程和工作条件,实际寿命与性能仍需根据具体应用工况进行核算。
正是得益于滚柱丝杠在高负载、高频次应用中的承载与寿命特性,中空伺服电动缸能够应用于焊接加压、重载举升等对执行机构提出较高要求的场景。
3.2 无刷伺服电机与分段定子迭片技术
中空伺服电动缸采用无刷伺服电机,并可实现IP65防护及CE认证。
通过分段定子迭片技术,可以进一步提升持续扭矩输出能力。
采用分段定子叠片与空心转子结构后,转子磁铁在整个运动行程中都能够与多个绕组保持较好的磁耦合状态,从而使电动缸在不同位置均能够保持较高的扭矩效率和相对一致的输出特性。
与此同时,该结构有助于降低齿槽转矩,提高运动重复精度,并降低位置变化对输出特性的影响。
通过偏斜电机绕组设计,还可以进一步降低扭矩脉动,使直线运动更加平顺。整体式热敏开关则能够提供超温保护。
3.3 高精度闭环控制与反馈
无刷伺服技术的应用,使中空伺服电动缸能够应用于先进的闭环伺服控制系统,实现对速度、推力和位置等参数的精确控制。
在特定配置及控制条件下,位置控制精度可达到0.01 mm。
根据不同应用需求,位置反馈方式可以采用旋转变压器、相对编码器、绝对编码器、外置光栅尺以及外置位移传感器等方案。
对于需要进行推力闭环控制的应用,还可以增加内置或外置压力传感器。
高分辨率编码器可根据客户需求进行配置,并可与ABB、Fanuc、Kawasaki、Kuka、Nachi、Motoman等主流机器人系统进行配套。连接器方案同样可以根据不同机器人平台进行匹配。
这种“位置—速度—推力”多维度可控的能力,使中空伺服电动缸能够满足高精度、高动态直线运动控制需求,也为智能制造单元中的执行机构数字化和闭环控制提供了基础。
3.4 密封、润滑与长寿命设计
中空伺服电动缸将主要运动转换组件集中于同一缸体内部,并通过轴套和密封结构对外部磨削颗粒及污染物进行隔离,因此能够适应多种工业环境。
在润滑方面,HBIES系列伺服电动缸可采用脂润滑和循环油润滑两种方式。
其中,脂润滑的间隔润滑时间可达1000小时;循环油润滑则能够进一步减少日常维护需求。
针对机器人点焊应用,鸿栢中空电动缸建议每3500小时进行一次全面维护,包括检查端盖密封件,并按照要求更换滚柱丝杠内部指定润滑脂(Mobilith SHC 220)。
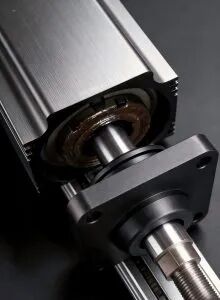
具体维护周期仍应根据实际负载、工作频率、环境条件以及设备运行状态进行调整。
3.5 相对气缸与分体电动缸的综合优势
从使用成本和长期运行的角度来看,气缸虽然具有结构简单等特点,但在高精度、高频次应用中也存在一定局限,例如重复精度相对较低、冲击较大、噪声较高、工装适应性有限以及型号选择较多等。
分体式电动缸则可能受到整体尺寸、重量以及中间传动结构的影响。采用同步带传动时,其响应特性与直接驱动结构存在差异,同时同步带还需要定期检查张紧状态,并根据使用情况进行更换,因此可能成为高频运行设备中的维护点。
中空伺服电动缸通过高度集成的结构设计,减少了部分中间传动环节,在高负载、高精度和高频次应用中表现出以下特点:
负载能力较高
结构刚性较好
使用寿命较长
运行噪声较低
能量利用率较高
维护需求相对较低
结构紧凑、体积小
速度及位置控制精度较高
安装方式灵活
便于拆卸和维护
应用范围广
因此,中空伺服电动缸尤其适合对空间、精度、响应速度以及长期运行稳定性有较高要求的自动化设备。
3.6 典型产品参数与系列化
以应用于机器人点焊枪的HBIES10为例:
行程:0–200 mm可选
导程:3 mm / 5 mm
缸体截面尺寸:100 mm
额定推力:16767 N / 10060 N
最大推力:25150 N / 15090 N
额定速度:150 mm/s / 250 mm/s
额定动载:35141 N / 36920 N
机械惯量:0.00163 kg·m²
重量:10.5 kg(150 mm行程)
电气参数方面:
从产品系列来看,鸿栢科技HBIES系列伺服电动缸的法兰范围覆盖65–220 mm,功率范围覆盖0.4–33 kW,最大行程500 mm,最大额定推力可达15吨力(约147 kN)。
系列化型号包括HBIES060(额定推力3500 N、行程80–100 mm)至HBIES180(额定推力50000 N、最大推力75000 N、行程150–300 mm)。
此外,HB IES-80(9 kN)、HB IES-100(16 kN)与HB IES-130(70 kN)等型号也覆盖不同负载需求,行程均可达0–200 mm。
四、应用领域深度分析
4.1 汽车制造:机器人伺服点焊枪——最核心的应用场景
在汽车焊装领域,中空伺服电动缸最典型的应用之一,是驱动机器人伺服点焊枪。
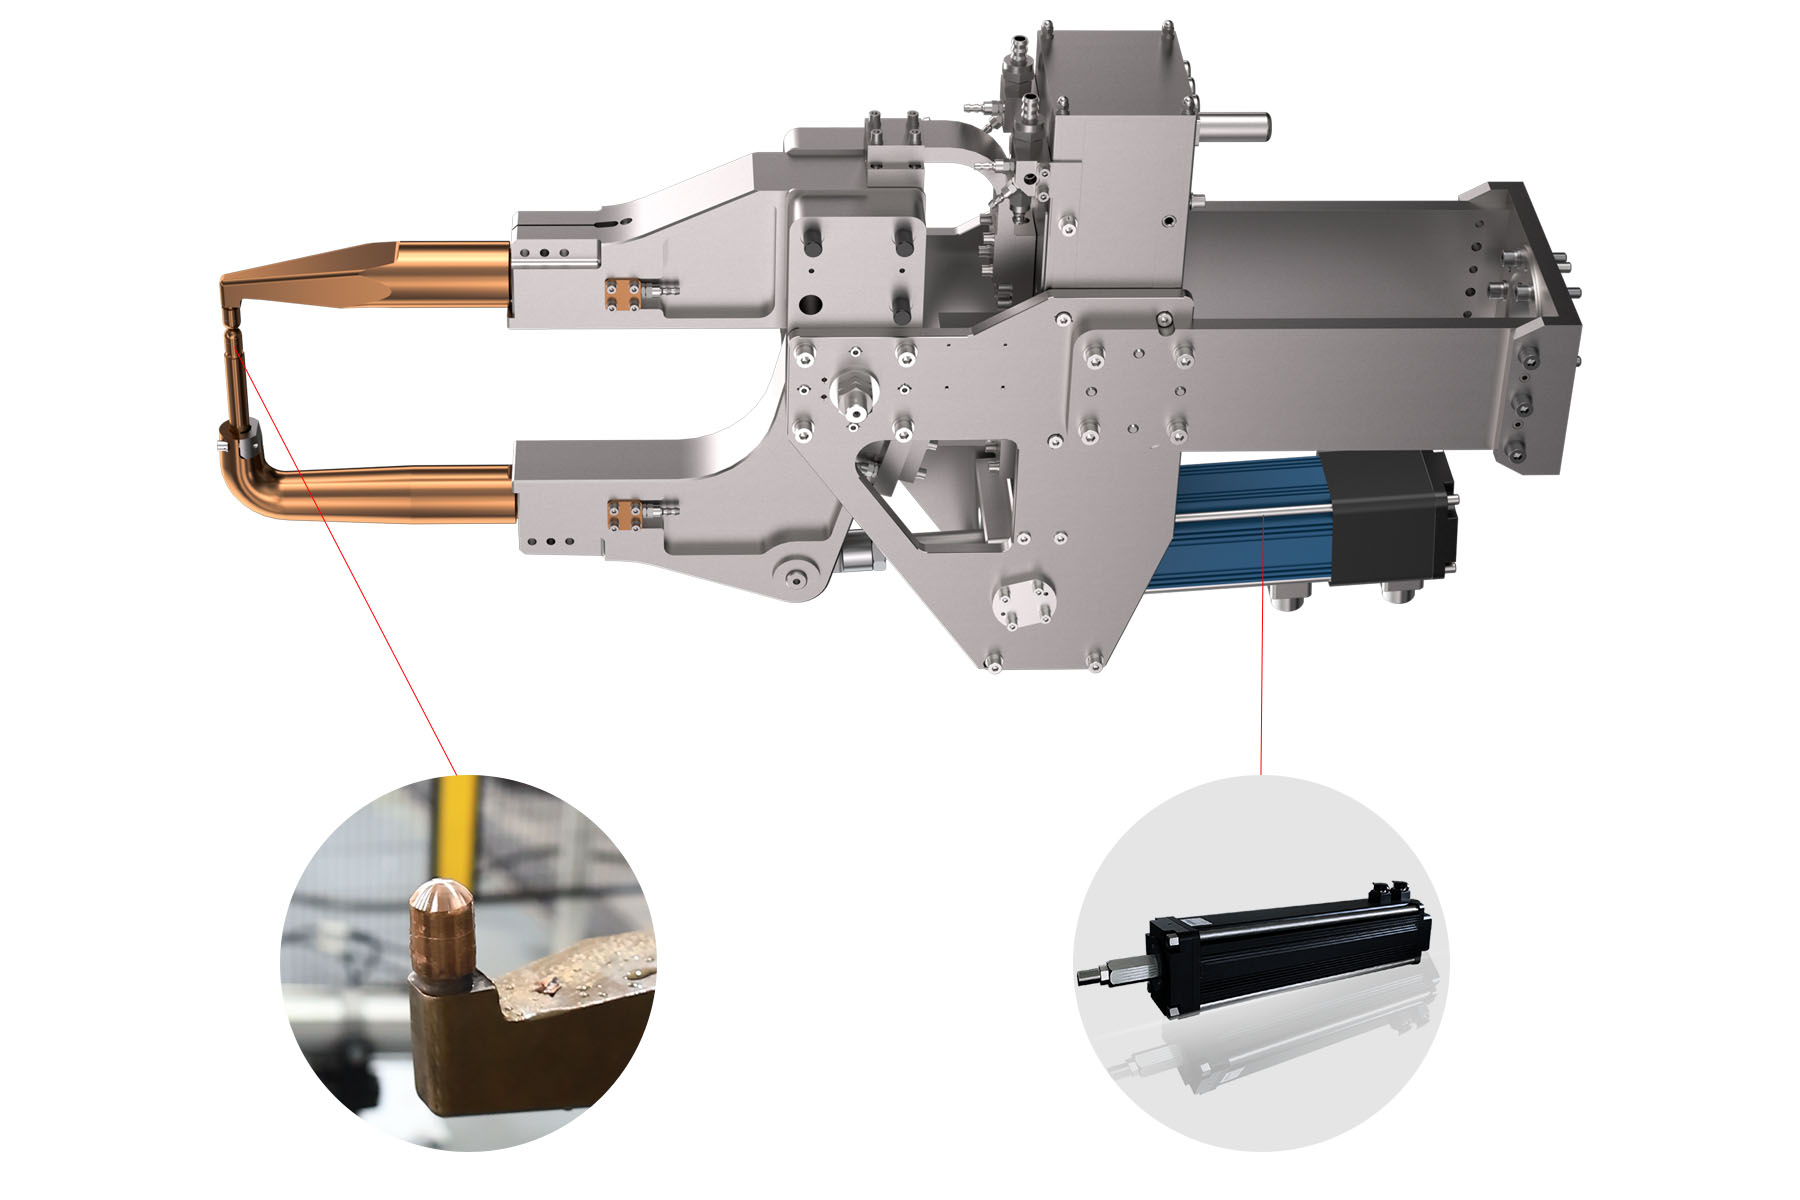
相比传统气动焊枪,伺服电动缸驱动的焊枪能够在位置、速度和推力控制方面提供更多可控参数,从而满足高节拍、高重复性焊接应用的需求。
焊接质量方面,
伺服电动缸具有较高的力度重复精度,可帮助实现更加一致的焊接过程。
通过“软触”式的位置和速度控制,焊枪可以更加平稳地接近工件,减少对工件和焊枪的冲击,从而降低设备磨损。
同时,系统还可以记录每次焊接过程中的位置和力度数据,为焊接质量分析提供过程数据支持。位置反馈数据也可用于焊帽磨损检测以及焊帽丢失检测等功能。
焊接效率方面,
传统气动焊枪在整个循环过程中需要经历加速、接近、加压以及焊接等过程,并且通常需要预留一定的稳定时间。
伺服电动缸则可以通过精确的位置和推力控制,在达到设定焊接压力后进入焊接过程,同时根据下一焊点的位置要求控制焊枪张开距离,从而有助于缩短单个焊点的循环时间。
结构集成方面,
伺服电动缸可将第7轴反馈装置直接集成于电动缸内部,减少外部导引机构的需求。导向型抗旋转总成还可以提供额外的侧向载荷支撑,使执行机构能够更好地适应机器人焊装环境。
带机械手的典型电阻点焊装置布局、软触接近过程以及焊核形成过程,可参考伺服电动缸应用资料中的相关示意图。
工艺延伸方面,
中空伺服电动缸已随鸿栢机器人伺服铝点焊系统、1 kHz/2 kHz焊接变压器等成套设备应用于新能源汽车铝合金车身连接装备。
在热成型钢点焊应用中,同样可以采用针对机器人焊接设计的滚柱丝杠中空伺服电动缸。根据具体配置,理论推力峰值可达25 kN(3 mm导程),并支持配置抱闸。
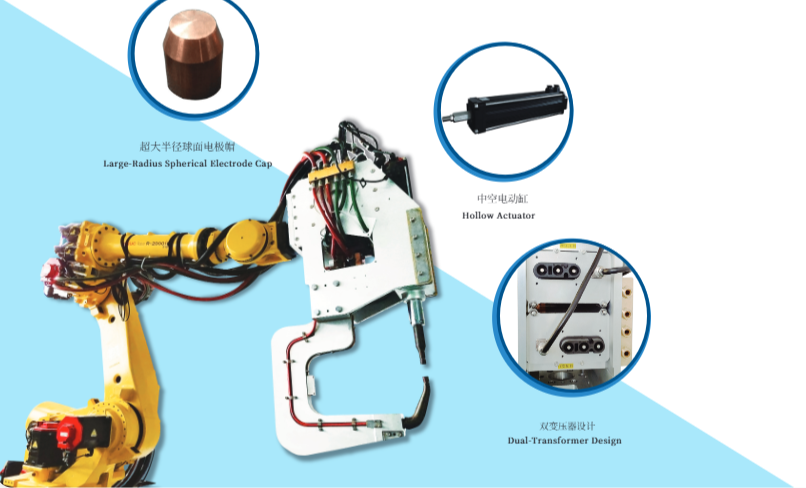
中空电动缸在点焊枪上的具体结构形态,可结合相关产品演示图片进一步了解。
4.2 工业自动化与专用设备
中空伺服电动缸可作为液压和气动执行元件的一种电动化升级方案,应用于工业自动化生产线、装配线、升降平台、机械设备、食品医药设备、数控机床、包装机、汽车制造、模具位置控制、夹紧、钻孔、定位、塑料设备、成型设备、绕线机、机器人手臂、冲压设备、焊接设备以及芯片和晶圆处理等场景。
在更广义的伺服电动缸应用中,还包括注塑机、物料输送、精密阀门控制、抓取设备、绑线设备、测试设备、升降系统、纠偏机构、张力控制、活塞泵控制、铆接设备、半导体设备以及产品分拣等领域。
集成式伺服电动缸产品(如ZGIDEC系列)同样主要面向伺服焊钳、自动化压装工作站、注塑机等典型应用。
4.3 实验与仿真装备
伺服电动缸具有较高的响应速度和位置控制精度,因此也适用于对动态性能要求较高的实验及仿真装备。
典型应用包括高频振动台、高频冲击台、仿真平台、试验台、造波机以及模拟仿真器等。
在这些设备中,执行机构不仅需要提供足够的推力,还需要具备快速响应、精确位置控制以及较好的重复性。
4.4 军事与特种装备
在军事及特种装备领域,中空伺服电动缸可用于雷达支撑架、导弹起竖架、抓弹机构、扫雷机器臂、发射平台升降机构以及车体电动调平机构等设备。
此类应用通常对执行机构的环境适应性、维护性、可靠性以及控制精度提出较高要求。
电动缸具有结构相对简单、控制精度高、传动效率较高、维护工作量较小以及环境污染风险较低等特点,因此能够满足部分特种装备的电动化需求。
常规型号的工作温度约为0~40 ℃;采用低温润滑脂及低温部件的特种型号,工作温度范围可进一步扩展至-30~80 ℃。
在特定产品和工作条件下,电动缸整机总效率约为80%~90%,而传统阀控液压系统的总效率约为40%~60%。实际效率仍会受到负载、速度、控制方式及系统配置等因素影响。
4.5 石油钻机等恶劣工况装备——案例研究
以石油钻台机械手为例,其通常由升降系统、偏移系统、回转系统、主臂伸缩系统以及钳头开合系统等部分组成。
传统液压驱动钻台机械手存在管路复杂、维护工作量较大以及低温环境下响应速度受到影响等问题。
采用伺服电动缸替代液压缸驱动主臂伸缩后,可以减少部分液压管路,同时利用伺服电机对转速、转数的精确控制,实现伸缩臂的位置和速度控制,并在部分应用中减少对额外位置传感器的依赖。
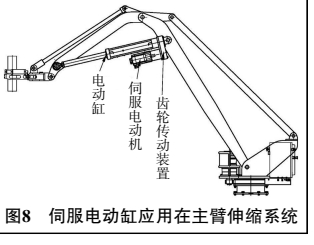
偏移系统采用伺服电动缸替代液压缸后,同样能够实现滑车偏移功能,并通过位置闭环控制实现更加精确的位移控制,从而有助于简化部分系统结构。
该案例表明,中空或集成式伺服电动缸在低温、粉尘等工业环境中具有一定的替代液压执行机构潜力。通过合理的密封、润滑和防护设计,可以减少日常维护工作量。
4.6 商业化的客户实践
中空电动缸的市场化应用已经覆盖多个行业客户,包括汽车零部件制造企业山东捷众汽车零部件有限公司、杭州欢乐飞机器人、箭牌糖果(中国)有限公司广州工厂以及深圳爱她他智能餐饮中餐4.0等。
鸿栢科技HBIES系列中空伺服电动缸可根据具体工况,为客户提供相应的替代与定制方案,可用于替代美国EXLAR、TOLOMATIC以及德国SEW等品牌的部分相关产品,并支持单台定制。
五、结语
中空伺服电动缸以“空心转子+行星滚柱丝杠一体化”为核心架构,将伺服电机的精确控制能力与滚柱丝杠的高承载、长寿命特性进行深度结合,为高精度、高动态直线运动控制提供了一种高度集成的执行机构方案。
它的价值并不局限于汽车机器人伺服点焊枪这一典型应用场景,还可以进一步延伸至工业自动化、实验仿真、特种装备、石油钻采等对高精度、高动态以及低维护有较高要求的应用领域。
随着电机、丝杠、编码器等关键零部件制造能力不断提升,以及智能制造对执行单元智能化、数字化和网络化的需求持续增加,中空伺服电动缸有望在更多高端装备直线驱动场景中发挥作用。
对于设备制造商而言,真正需要关注的并不仅仅是“用电动缸替代气缸或液压缸”,而是如何通过电机、丝杠、反馈、控制器以及设备机械结构的一体化设计,让执行机构从单纯的动力输出单元,进一步成为可感知、可控制、可反馈的智能运动执行单元。
这也是中空伺服电动缸从单一执行元件走向智能制造核心执行部件的重要方向。
鸿栢科技 HBIES 系列中空伺服电动缸——以一体化结构,为机器人焊接及工业自动化提供更高精度、更高响应和更高集成度的直线运动解决方案。